Dronegebruikers die luchtfoto’s en video’s maken, stuiten vaak op problemen met compositie en camerainstellingen die de kwaliteit van het eindresultaat beïnvloeden. Deze problemen ontstaan meestal al tijdens de voorbereiding van de opname en blijven binnen de grenzen van de open categorie wanneer de vluchtplanning en de apparatuur correct zijn afgestemd.
Een duidelijke aanpak begint bij het herkennen van concrete fouten in horizonkeuze, belichting en framing. Door die fouten te benoemen en te koppelen aan aanpassingen die tijdens de vlucht uitvoerbaar zijn, ontstaat een werkwijze die zowel de beeldkwaliteit als de operationele veiligheid ondersteunt. De volgende secties beschrijven veelvoorkomende fouten en de bijbehorende correcties met aandacht voor de technische mogelijkheden van gangbare dronecamera’s.
Horizon buiten het midden plaatsen
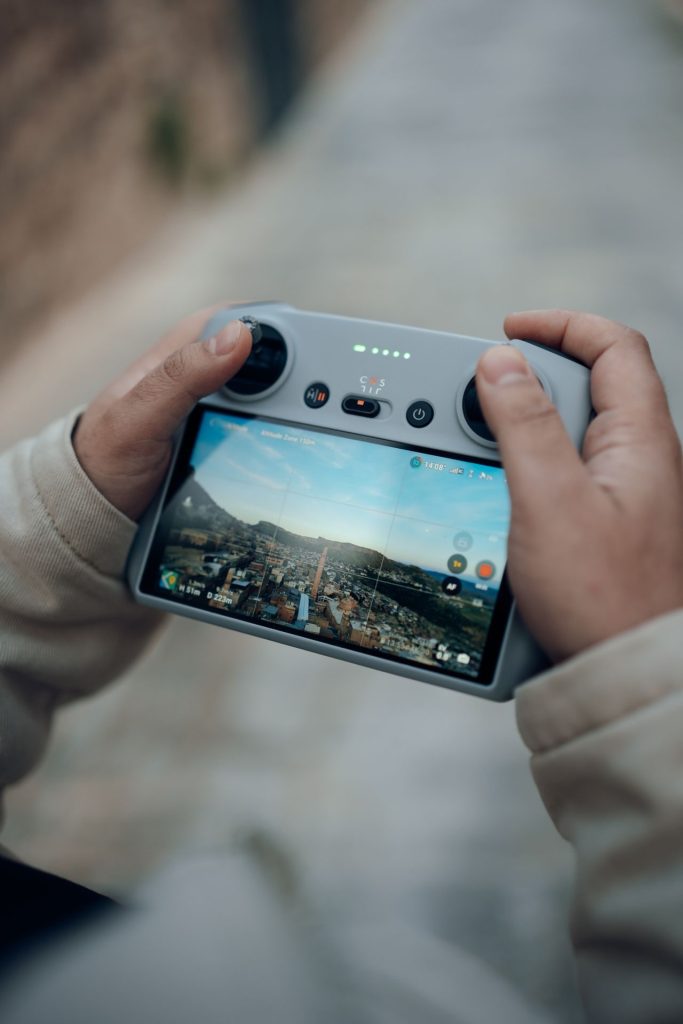
Een veelvoorkomende fout is het laten doorlopen van de horizon door het midden van het beeld. Dit verdeelt het beeld in twee gelijke delen en vermindert de ruimtelijke diepte die een luchtfoto of video kan bieden. Een eenvoudige correctie is het toepassen van de regel van derden via de camerainstellingen van de drone. De horizon wordt dan op een van de twee horizontale lijnen geplaatst, afhankelijk van of de nadruk ligt op de lucht of op het landschap. De controle gebeurt door de liveweergave op de controller te gebruiken voordat de opname start. Wanneer de drone in een stabiele hover positie staat, kan de piloot de hoek van de camera aanpassen zonder de vlieghoogte te wijzigen. Deze methode past binnen de beperkingen van de open categorie omdat geen extra manoeuvres nodig zijn en de horizonlijn als bewuste keuze wordt vastgelegd voordat de vlucht begint.
De piloot beoordeelt de horizonpositie aan de hand van de compositielijnen die in de cameraweergave zichtbaar zijn. Wanneer de horizon te dicht bij het midden ligt, wordt de camerahelling aangepast tot de lijn op een derde van de beeldhoogte valt. Deze aanpassing is toepasbaar bij landschapsopnamen waar de lucht of het terrein de hoofdrol speelt. Een veelgemaakte vergissing is het pas tijdens de vlucht aanpassen zonder vooraf de camera-instellingen te controleren, wat leidt tot ongelijke composities. Door de horizon al in de vluchtvoorbereiding vast te leggen en de liveweergave te gebruiken als controle-instrument, blijft de operatie veilig en binnen de toegestane grenzen.
Belichting zonder meetpunt vastleggen
Veel opnamen mislukken doordat de belichting automatisch wordt overgelaten aan de camera zonder een meetpunt te kiezen. Bij tegenlicht of grote contrastverschillen tussen grond en lucht ontstaan dan onder- of overbelichte delen die later moeilijk te herstellen zijn. De oplossing ligt in het handmatig instellen van de belichting via de histogramweergave of de spotmetingfunctie die de meeste dronecamera’s bieden. De piloot selecteert een neutraal grijs vlak in het beeld, bijvoorbeeld een weg of een open veld, en stelt de belichting daarop vast. Daarna wordt de compositie opnieuw bekeken. Deze werkwijze voorkomt dat de camera tijdens de vlucht voortdurend belichtingswaarden aanpast en levert consistentere resultaten op die voldoen aan de technische eisen van de opname.
Het vastleggen van een meetpunt is vooral van toepassing bij wisselende lichtomstandigheden zoals bij zonsopgang of ondergaande zon. De piloot controleert het histogram op clipping in de schaduwen of hooglichten voordat de opname begint. Een veelvoorkomende fout is het vertrouwen op automatische belichting zonder vooraf een meetpunt te selecteren, waardoor delen van het beeld onbruikbaar worden. De correctie bestaat uit het herhalen van de meting na elke camerahellingsverandering. Deze procedure blijft binnen de veilige operatie omdat de drone in hover blijft en geen extra risico’s introduceert. De belichtingsinstelling wordt pas definitief gemaakt wanneer het histogram een gelijkmatige verdeling toont zonder extreme uitschieters.
Voorgrond vergeten bij landschapsopnamen
Een ander terugkerend probleem is het ontbreken van een voorgrond die het beeld diepte geeft. Het resultaat is een plat ogend landschap zonder duidelijke schaal of ruimtelijke context. Een praktische stap is het zoeken naar een herkenbaar element zoals een hek, een pad of een boomtop dat in het onderste deel van het frame kan worden geplaatst. De camerahelling wordt daarvoor licht naar beneden gericht terwijl de drone op veilige hoogte blijft. De piloot controleert of het voorgrondobject scherp blijft binnen de ingestelde scherpteafstand. Deze aanpassing vereist geen extra vluchtbewegingen en blijft binnen de geldende hoogtebeperkingen van de open categorie.
De beoordeling van een geschikte voorgrond gebeurt al tijdens de locatieverkenning voordat de drone wordt opgestart. De piloot kiest een element dat contrasteert met de achtergrond en de compositie versterkt. Een veelgemaakte fout is het direct opstijgen zonder een voorgrond te plannen, waardoor het uiteindelijke beeld een gebrek aan diepte vertoont. De correctie bestaat uit het aanpassen van de camerahelling in stappen van enkele graden terwijl de drone stil hangt. Deze methode is toepasbaar bij landschapsvluchten waar de nadruk ligt op leesbaarheid van het terrein. De piloot controleert de scherpte door in te zoomen op het voorgrondobject in de liveweergave voordat de opname start.
Bewegingsonscherpte door te lage sluitertijd
Video-opnamen lijden regelmatig onder onscherpte wanneer de sluitertijd te laag is ingesteld ten opzichte van de vliegsnelheid. De camera beweegt dan sneller dan de sluiter kan registreren, wat resulteert in onscherpe beelden die niet meer te herstellen zijn. Een gerichte correctie is het verhogen van de sluitertijd tot ongeveer het dubbele van de beeldsnelheid, bijvoorbeeld 1/50 seconde bij 25 beelden per seconde. De instelling wordt vastgelegd voordat de vlucht begint en wordt alleen aangepast wanneer de vliegsnelheid wijzigt. De piloot let erop dat de ISO-waarde niet te hoog oploopt, zodat ruis binnen aanvaardbare grenzen blijft. Deze aanpak past bij de technische mogelijkheden van gangbare dronecamera’s en vereist geen extra apparatuur.
De keuze van de sluitertijd wordt bepaald door de verwachte vliegsnelheid en de beeldsnelheid die voor de video is ingesteld. Bij langzamere bewegingen kan een iets lagere sluitertijd volstaan, terwijl snellere vluchten een hogere waarde vragen. Een veelvoorkomende fout is het gebruik van de automatische sluitertijdmodus zonder controle op bewegingsonscherpte in de liveweergave. De piloot test de instelling door een korte proefbeweging te maken terwijl de drone hovert. Deze controle blijft binnen de veilige operatie omdat geen abrupte manoeuvres nodig zijn. De uiteindelijke opname wordt pas gestart wanneer de sluitertijd een acceptabel scherpte-niveau oplevert.
Filters niet afstemmen op de lichtomstandigheden
Het gebruik van ND-filters zonder aanpassing van de camerainstellingen leidt vaak tot onnodig hoge ISO-waarden of te lage sluitertijden. De fout ontstaat wanneer de piloot het filter plaatst maar de belichting niet opnieuw meet. De correctie bestaat uit het opnieuw instellen van de belichting nadat het filter is aangebracht en het histogram te controleren op clipping. De keuze van het filter begint bij de verwachte lichtsterkte op de locatie. Een ND8 of ND16 is meestal voldoende bij matig zonlicht, terwijl sterkere filters nodig zijn bij direct zonlicht. De piloot noteert de filtersterkte in de vluchtvoorbereiding zodat de instelling direct kan worden toegepast.
De afstemming van filters op de lichtomstandigheden is van toepassing bij opnamen waar de sluitertijd binnen een specifiek bereik moet blijven voor vloeiende beweging. De piloot controleert de belichting opnieuw na het plaatsen van het filter en past de ISO of sluitertijd aan tot het histogram binnen de grenzen valt. Een veelgemaakte fout is het wisselen van filters tijdens de vlucht zonder de instellingen te herzien, wat leidt tot inconsistente belichting. De correctie vereist dat de drone in een stabiele positie blijft terwijl de piloot de meting uitvoert. Deze procedure past binnen de open categorie omdat de drone niet hoger of sneller hoeft te vliegen dan noodzakelijk.
Framing zonder rekening te houden met latere uitsnede
Een laatste veelvoorkomende fout is het te strak framen van het onderwerp, waardoor later uitsnijden of stabilisatie ruimte tekortkomt. De camera wordt dan te dicht op het onderwerp gericht zonder marge voor correcties. Een eenvoudige oplossing is het bewust een kleine ruimte rondom het onderwerp te laten en de compositie daarna pas definitief te maken. De piloot gebruikt de zoomfunctie of de camerahelling om deze marge te creëren zonder de drone dichterbij te brengen. Deze werkwijze voorkomt dat correcties in de nabewerking ten koste gaan van resolutie en blijft volledig binnen de operationele beperkingen van de vlucht.
De beoordeling van voldoende marge gebeurt door de liveweergave te controleren op ruimte aan alle kanten van het onderwerp. De piloot plant de opname met een iets ruimere compositie die later kan worden bijgesneden zonder kwaliteitsverlies. Een veelvoorkomende fout is het pas tijdens de vlucht merken dat het frame te krap is, waardoor de drone dichterbij moet komen en extra risico’s ontstaan. De correctie bestaat uit het vooraf instellen van de camerahoek en zoomniveau in de vluchtvoorbereiding. Deze aanpak is toepasbaar bij zowel foto- als video-opnamen waar stabilisatie of nabewerking wordt toegepast. De piloot bewaart de marge door de compositie pas definitief te maken nadat de drone in positie is gebracht.
Door deze concrete fouten en de bijbehorende correcties toe te passen, ontstaat een gestructureerde werkwijze voor compositie en camerainstellingen die past binnen een toegestane en veilige drone-operatie. De aanpassingen vragen geen extra risico’s en kunnen direct worden geïntegreerd in de bestaande vluchtvoorbereiding.